


 发帖

 雷达卡



Camera Link技术深度解析
引言:工业视觉的高速桥梁
在机器视觉与工业自动化系统中,数据传输的速度和稳定性直接影响整体性能。随着图像传感器分辨率突破千万像素、帧率提升至数百FPS,传统接口已难以支撑如此高强度的数据流需求。
正是在此背景下,Camera Link标准于2000年由自动化成像协会(AIA)正式推出,迅速成为连接高性能工业相机与图像采集设备之间的核心通道。凭借其确定性延迟、高带宽能力以及卓越的抗干扰特性,该技术已在工业检测、科学成像、医疗影像等领域广泛应用。本文将全面剖析Camera Link的技术架构、实际应用及未来发展方向。
Camera Link物理层架构:
┌─────────────────────────────────────┐
│         Camera Link相机              │
├─────────────────────────────────────┤
│ 图像传感器 → 并行数据 → LVDS串行化   │
│ 控制逻辑   → 控制信号 → LVDS驱动     │
│ 电源管理   → 相机供电 → 隔离设计     │
└──────────────────┬──────────────────┘
                   │
          Camera Link电缆(屏蔽双绞线)
                   │
┌──────────────────┴──────────────────┐
│        Camera Link帧抓取器           │
├─────────────────────────────────────┤
│ LVDS接收 → 串并转换 → FPGA/处理器    │
│ 控制解析 → 相机控制 → 触发输出       │
│ 电源隔离 → 安全供电 → 过载保护       │
└─────────────────────────────────────┘
一、Camera Link技术概述
1.1 标准诞生背景
Camera Link的开发初衷是解决工业视觉系统中存在的几大关键瓶颈:
| 传统接口问题 | Camera Link解决方案 |
|---|---|
| 非确定性延迟:USB或以太网存在延迟波动 | 硬件级同步机制,实现纳秒级精确触发与采集 |
| 带宽不足:无法满足高速高分辨率图像传输 | 采用多通道LVDS并行架构,显著提升吞吐能力 |
| 可靠性差:工业环境电磁干扰导致数据错误 | 基于差分信号传输,有效抑制共模噪声 |
| 配置复杂:厂商间接口不兼容 | 统一机械、电气和协议规范,确保互操作性 |
1.2 核心设计原则
Camera Link的设计围绕三大核心理念展开:
- 确定性优先:保证从触发信号发出到图像输出的时间恒定不变,适用于精密控制场景。
- 可靠性至上:支持7×24小时连续运行,在严苛工业环境下保持零误码。
- 简洁高效:减少协议层级开销,最大化有效数据传输效率。
二、物理层与电气特性详解
2.1 物理层架构
Camera Link以LVDS(低压差分信号)为基础,并针对工业应用进行了强化设计,具备更高的抗噪能力和信号完整性。
2.2 电气规范对比
相较于标准LVDS,Camera Link在多个电气参数上进行了优化,以适应复杂工业现场:
| 参数类别 | Camera Link规范 | 标准LVDS对比 | 工业意义 |
|---|---|---|---|
| 差分电压 | 250–450mV | 247–454mV | 提供更强的噪声容限 |
| 共模范围 | 0.05–2.4V | 0.05–2.35V | 适应更宽范围的电源波动 |
| 终端匹配 | 100Ω ±10% | 100Ω | 对阻抗一致性要求更高 |
| 电缆要求 | 双屏蔽双绞线 | 普通双绞线 | 增强EMC防护能力 |
| 连接器 | MDR26标准 | 形式多样 | 提高机械连接可靠性 |
| 传输距离 | Base模式10米;Medium/Full可达15米 | 通常为10米 | 更适合工厂布线布局 |
2.3 连接器与引脚定义
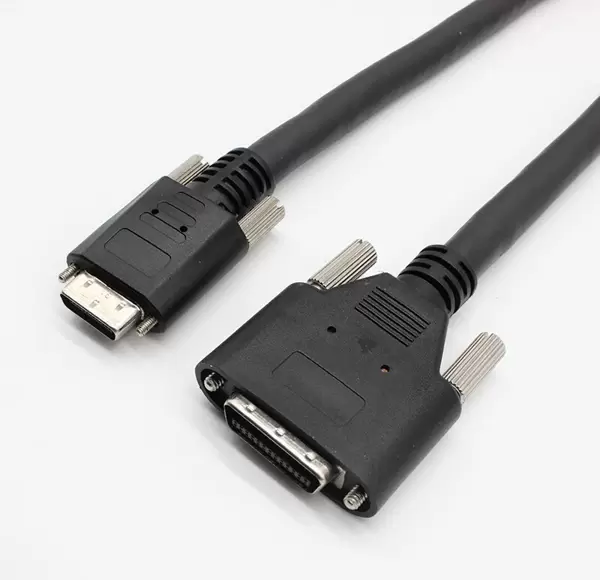
Camera Link使用标准化的26针微型D型连接器(MDR26),所有引脚定义严格统一,确保不同厂商设备间的兼容性。
MDR26连接器引脚分配表:
| 引脚 | 信号 | 方向 | 说明 | 引脚 | 信号 | 方向 | 说明 |
|---|---|---|---|---|---|---|---|
| 1 | TX0+ | 输出 | 数据通道0正端 | 14 | TX0- | 输出 | 数据通道0负端 |
| 2 | TX1+ | 输出 | 数据通道1正端 | 15 | TX1- | 输出 | 数据通道1负端 |
| 3 | TX2+ | 输出 | 数据通道2正端 | 16 | TX2- | 输出 | 数据通道2负端 |
| 4 | SER TC+ | 输出 | 串行控制时钟+ | 17 | SER TC- | 输出 | 串行控制时钟- |
| 5 | TX3+ | 输出 | 数据通道3正端 | 18 | TX3- | 输出 | 数据通道3负端 |
| 6 | SER TF+ | 输出 | 串行控制帧+ | 19 | SER TF- | 输出 | 串行控制帧- |
| 7 | CC1+ | 输入 | 相机控制1+ | 20 | CC1- | 输入 | 相机控制1- |
| 8 | CC2+ | 输入 | 相机控制2+ | 21 | CC2- | 输入 | 相机控制2- |
| 9 | CC3+ | 输入 | 相机控制3+ | 22 | CC3- | 输入 | 相机控制3- |
| 10 | CC4+ | 输入 | 相机控制4+ | 23 | CC4- | 输入 | 相机控制4- |
| 11 | +5V | 输入 | 相机电源 | 24 | +5V | 输入 | 相机电源 |
| 12 | GND | - | 电源地 | 25 | GND | - | 电源地 |
| 13 | GND | - | 信号地 | 26 | GND | - | 信号地 |
主要信号说明:
- TX0–TX3:主数据通道,具体用途依配置模式而定。
- SER TC / TF:用于双向串行通信的时钟与帧信号。
- CC1–CC4:控制线路,支持触发、曝光时间调节等功能。
- 电源引脚:提供+5V ±5%供电,最大功率可达10W(Base配置下)。
三、配置模式详解
3.1 配置模式对比
Camera Link定义了三种标准工作模式,分别对应不同的性能等级:
| 特性 | Base配置 | Medium配置 | Full配置 |
|---|---|---|---|
| 数据通道数 | 4对 | 8对 | 12对 |
| 控制通道 | 4对 | 4对 | 4对 |
| 串行通信 | 1路 | 1路 | 1路 |
| 时钟通道 | 1对 | 1对 | 1对 |
| 最大带宽 | 255MB/s | 510MB/s | 680MB/s |
| 引脚占用 | 24针 | 26针 | 26针 |
| 电缆要求 | 标准 | 标准 | 标准 |
| 典型应用场景 | 中速相机(2–5MP @ 30–60fps) | 高速相机(1–2MP @ 200–500fps) | 超高速相机(1MP @ 1000+fps) |
3.2 Base配置:基础性能方案
Base模式使用4个数据通道,适用于大多数常规工业成像任务,具有良好的性价比和部署灵活性。
Base配置信号映射:
通道A:TX0/TX1 → 24位像素数据(或2×12位)
通道B:TX2/TX3 → 帧有效/行有效/数据有效控制信号
通道C:未使用
通道D:未使用

典型数据格式:
┌───────────────┬───────────────┐
│   TX0 (8位)   │   TX1 (8位)   │ → 蓝色分量或低8位
├───────────────┼───────────────┤
│   TX2 (8位)   │   TX3 (8位)   │ → 绿色分量或中8位
└───────────────┴───────────────┘
控制信号通过专用线路传输,不占用数据带宽
带宽计算示例:
- 像素时钟频率:85MHz(Camera Link上限)
- 每周期传输位数:24位 = 3字节
- 理论带宽:85M × 3 = 255MB/s
- 实际可用带宽:约240MB/s(扣除协议开销)
3.3 Medium配置:性能平衡选择
Medium模式通过双Base结构实现带宽翻倍,适合需要更高帧率或分辨率但无需极致性能的应用场景。
Medium配置架构:
┌─────────────────┐    ┌─────────────────┐
│   相机端逻辑     │    │   采集卡端逻辑   │
├─────────────────┤    ├─────────────────┤
│ 传感器 → 数据分离 → 通道A → 采集卡通道A │
│         │        → 通道B → 采集卡通道B │
│         │        → 通道C → 采集卡通道C │
│         └──────→ 通道D → 采集卡通道D │
└─────────────────┘    └─────────────────┘

数据分配策略:
偶数像素 → 通道A/B(Base配置1)
奇数像素 → 通道C/D(Base配置2)
双通道并行传输,带宽加倍
3.4 Full配置:最高性能实现
Full配置是Camera Link的完整形态,整合三个Base端口资源,达到最高的数据吞吐能力,专为超高速成像系统设计。
Full配置数据流:
传感器输出 → 数据分配逻辑
                ├──→ 端口A(Base配置)→ 通道TX0-TX3
                ├──→ 端口B(Base配置)→ 通道TX4-TX7
                └──→ 端口C(Base配置)→ 通道TX8-TX11

端口分配原则:
端口A:像素数据位[23:0] 或 像素0、3、6...
端口B:像素数据位[47:24] 或 像素1、4、7...
端口C:像素数据位[71:48] 或 像素2、5、8...
三端口并行,实现680MB/s极限带宽
四、协议层设计
4.1 数据包结构
Camera Link协议层采用极简设计原则,最大限度降低协议开销,确保原始图像数据能够高效、低延迟地传输。
4.2 控制与通信机制
Camera Link具备双向通信能力,通过专用的串行通道实现高效的数据交互。该通信机制基于异步串行协议,物理层采用LVDS差分信号传输,具有较强的抗干扰性能。
串行通信主要特性:
- 速率:标准为9600波特率,最高可支持至115200波特
- 协议类型:类似于RS-232的异步串行通信协议
- 功能用途:用于相机参数配置、远程控制及状态信息读取
- 物理传输:采用LVDS差分技术,提升信号完整性和稳定性
此外,Camera Link还提供四条专用控制线(CC1–CC4),可用于外部事件触发和系统协同控制:
| 控制线 | 标准功能 | 可选功能 | 典型应用场景 |
|---|---|---|---|
| CC1 | 曝光触发 | 全局复位 | 实现精确曝光时序控制 |
| CC2 | 闪光灯控制 | 外部同步信号输入 | 配合光源进行闪光同步 |
| CC3 | 相机使能 | 事件标记输出 | 控制相机启停操作 |
| CC4 | 预留引脚 | 用户自定义功能扩展 | 满足特定应用需求 |
典型Camera Link数据帧结构:
┌─────────────────────────────────────────────────────┐
│                    帧开始                            │
├──────────┬──────────┬──────────┬──────────┬─────────┤
│ 帧头信号 │ 行1数据  │ 行间空白 │ 行2数据  │  ...    │
│ (1周期)  │ (N周期)  │ (M周期)  │ (N周期)  │         │
└──────────┴──────────┴──────────┴──────────┴─────────┘

控制信号时序:
           ┌─────┐                 ┌─────┐
FVAL(帧有效)│     │─────────────────│     │
           └─────┘                 └─────┘
           ┌─────┐     ┌─────┐     ┌─────┐
LVAL(行有效)│     │─────│     │─────│     │─────
           └─────┘     └─────┘     └─────┘
           ┌───┬───┬───┬───┬───┬───┬───┬───┐
DVAL(数据有效)│   │   │   │   │   │   │   │   │...
           └───┴───┴───┴───┴───┴───┴───┴───┘
           DATA0   DATA1   DATA2   DATA3  ...
4.3 同步与触发机制
在工业视觉系统中,高精度同步是保障图像采集一致性的关键。Camera Link支持多种硬件级同步与触发方式,确保多设备间的时间一致性。
硬件触发同步机制允许外部信号精确控制图像采集起始时刻,适用于高速运动物体成像等严苛场景。
触发精度:<10ns抖动
触发方式:上升沿/下降沿/电平触发
多相机同步:通过同一触发源实现μs级同步
应用场景:高速运动物体拍摄、多角度成像
尽管Camera Link本身是一个硬件接口标准,但其可通过GenICam框架实现软件层面的统一访问:
- SFNC(标准特征命名约定):规范了相机参数的命名规则,提升跨厂商兼容性
- GenApi:利用XML文件描述相机功能接口,便于通用软件识别与控制
- 传输层支持:Camera Link作为底层物理传输介质,与GenICam架构无缝集成
五、Camera Link的应用领域分析
5.1 工业检测与质量控制
在对速度和精度要求极高的自动化检测场景中,Camera Link凭借其高带宽和低延迟特性成为首选方案。例如,在电子制造行业,PCB板的缺陷检测需要快速连续成像与实时处理。
检测要求:
- 分辨率:12MP(4096×3072)
- 帧率:15fps(实时检测)
- 精度:5μm/像素
- 环境:工厂车间,电磁干扰强

Camera Link方案:
配置:Base配置(255MB/s带宽足够)
相机:12MP黑白面阵相机,Camera Link接口
采集卡:PCIe x4 Camera Link采集卡
性能:实际带宽需求 = 12M × 2字节 × 15fps = 360MB/s
      Camera Link Base:255MB/s(需降低帧率或分辨率)
      → 选择Medium配置(510MB/s)
5.2 科学成像与医学影像
科研与医疗成像设备对图像质量和系统稳定性有极高要求,Camera Link能够满足实验室级别的数据传输需求。
以下为常见高端科学相机的技术对比:
| 相机类型 | 典型传感器分辨率 | 帧率 | Camera Link配置 | 主要应用方向 |
|---|---|---|---|---|
| sCMOS相机 | 2048×2048 | 100fps | Full配置 | 生物荧光成像 |
| EMCCD相机 | 512×512 | 56fps | Base配置 | 单分子检测 |
| InGaAs相机 | 640×512 | 346fps | Medium配置 | 光谱分析 |
| 高速相机 | 1280×1024 | 1000fps | Full配置 | 流体动力学研究 |
5.3 交通与安防监控
虽然GigE Vision在普通安防领域广泛应用,但在某些特殊交通监控场景下,仍需依赖Camera Link的高性能表现。
典型需求包括:
- 车牌识别:针对高速行驶车辆(超过200km/h)的清晰捕捉
- 超速抓拍:依赖极高帧率以记录瞬态行为
- 多相机同步:实现多车道全覆盖且时间严格对齐
在此类应用中,Camera Link展现出显著优势:
高速公路抓拍系统:
相机配置:4×800万像素彩色相机
触发方式:激光雷达+地感线圈复合触发
同步要求:4相机同步误差<1ms
数据传输:每相机Full配置Camera Link
处理系统:4通道Camera Link采集卡+GPU处理
性能:每辆车完整图像<100ms内处理完成
5.4 新兴应用拓展
无人机遥感测绘:
需求集中在高分辨率航拍与实时数据验证。然而,飞行平台存在振动、空间受限和功耗敏感等问题。解决方案采用小型化Camera Link接口,并搭配加固型连接器以提升可靠性。
自动驾驶测试验证:
多传感器融合测试要求纳秒级时间同步与海量图像数据采集。Camera Link结合GPS与PPS信号,可实现全局时钟同步,保障数据一致性。
六、Camera Link与其他视觉接口的比较
6.1 技术参数综合对比
| 特性维度 | Camera Link | GigE Vision | USB3 Vision | CoaXPress | 10GigE |
|---|---|---|---|---|---|
| 最大带宽 | 680MB/s | 125MB/s | 400MB/s | 6.25GB/s | 1.25GB/s |
| 传输距离 | 15米 | 100米 | 5米 | 100米以上 | 100米 |
| 电缆成本 | 中高 | 低 | 低 | 中 | 中 |
| 连接器类型 | MDR26 | RJ45 | USB3.0 | BNC/同轴 | RJ45/SFP+ |
| 同步精度 | <10ns | 100ns–1μs | 1–10μs | <10ns | 100ns |
| CPU资源占用 | 极低 | 中等 | 中等 | 低 | 中等 |
| 即插即用性 | 需安装驱动 | 良好 | 优秀 | 需安装驱动 | 良好 |
| 多相机同步能力 | 优秀 | 困难 | 困难 | 优秀 | 困难 |
| 工业环境适应性 | 优秀 | 良好 | 差 | 优秀 | 良好 |
| 典型应用场景 | 高速工业检测 | 通用机器视觉 | 桌面级应用 | 超高速成像 | 高分辨率成像 |
6.2 接口选择决策矩阵
根据具体应用需求,合理选择视觉接口至关重要。以下为参考判断依据:
| 评估维度 | 优先选择Camera Link | 建议考虑其他接口 |
|---|---|---|
| 带宽需求 | >200MB/s | <200MB/s |
| 同步精度要求 | 多相机间需<100ns同步 | 单相机或同步要求宽松 |
| 传输距离 | <15米 | >15米 |
| 电磁干扰环境 | 强干扰工业现场 | 办公室等洁净环境 |
| 系统成本考量 | 性能优先于成本 | 预算敏感型项目 |
| 部署灵活性 | 固定式长期运行 | 频繁移动或更换位置 |
| 未来扩展性 | 需求明确且稳定 | 可能面临升级或变更 |
6.3 Camera Link的核心优势总结
- 确定性延迟:硬件级触发机制保障采集时序高度可控,适用于高速同步任务
- 零协议开销:几乎全部带宽用于有效图像数据传输,整体效率超过95%
- 强抗干扰能力:差分信号设计配合屏蔽电缆,可在恶劣工业环境中稳定工作
- 成熟生态系统:历经20余年发展,配套开发工具、软件库和兼容设备丰富
- 高度标准化:从连接器规格到通信协议均实现统一标准,确保不同厂商设备互操作性
七、Camera Link硬件设计要点
7.1 电缆与连接器选型规范
为保障信号完整性,Camera Link对传输电缆提出明确技术要求:
| 参数项 | 基本标准 | 工业强化要求 | 测试方法 |
|---|---|---|---|
| 导体规格 | 28AWG双绞线 | 26AWG双绞线(增强导电性) | 线径测量 |
| 屏蔽结构 | 单层铝箔 | 双层屏蔽(铝箔+编织网) | 屏蔽效能测试 |
| 特性阻抗 | 100Ω ±10% | 100Ω ±5%(更高精度匹配) | TDR测试 |
| 延迟偏差 | <25ps/m | <15ps/m(降低抖动) | 时域反射分析 |
| 弯曲半径 | 5倍电缆直径 | 8倍电缆直径(提升耐用性) | 机械耐久性测试 |
| 工作温度范围 | 0–70°C | –40–85°C(宽温适应) | 高低温循环测试 |
连接器设计关键点:
- 锁定机制:采用螺丝或卡扣式锁紧结构,防止因振动导致松脱
- 镀金厚度:接触点至少0.75μm镀金层,确保长期使用的电气可靠性
- 应力消除设计:在线缆出口处增加防护结构,避免弯折损伤内部导线
7.2 PCB布局设计准则
在设计Camera Link接口电路板时,应遵循严格的布线规范,以维持高速差分信号的质量。
关键设计规则:
1. 差分对布线:
   - 线宽/间距:根据阻抗计算(通常0.15mm/0.2mm)
   - 长度匹配:对内<5mil,通道间<50mil
   - 参考平面:完整地平面,避免跨分割

2. 终端电阻布局:
   - 位置:尽可能靠近接收器引脚
   - 对称性:到两个差分引线的走线等长
   - 封装:0402或0201,减小寄生参数

3. 电源与去耦:
   - 5V电源:至少2A容量,低纹波(<50mV)
   - 去耦电容:每电源引脚100nF + 10μF组合
   - 隔离设计:数字与模拟电源分离
7.3 信号完整性考量
在高速数据传输中,信号完整性是影响系统稳定性和性能的关键因素。以下是常见的信号完整性问题、成因分析、应对策略以及相应的测试手段:
| 问题现象 | 可能原因 | 解决方案 | 测试方法 |
|---|---|---|---|
| 眼图闭合 | 带宽不足或传输损耗过大 | 缩短传输距离;选用低损耗优质电缆 | 眼图测试 |
| 抖动过大 | 时钟信号质量差、电源噪声干扰 | 优化时钟电路设计;增强电源滤波能力 | 抖动分析 |
| 误码率上升 | 阻抗不匹配、串扰严重 | 改善终端匹配设计;增加线对间距以减少干扰 | 误码率测试 |
| 同步丢失 | 控制信号延迟过高 | 调整时序参数设置;使用更短的连接电缆 | 时序分析 |
八、Camera Link的发展趋势与未来展望
8.1 标准演进历程
自问世以来,Camera Link标准不断升级,适应日益增长的工业视觉需求。其版本迭代如下:
| 版本 | 推出时间 | 主要改进 | 最大带宽 | 市场状态 |
|---|---|---|---|---|
| Camera Link 1.0 | 2000年 | 定义基础通信规范 | 255MB/s | 逐步退出主流市场 |
| Camera Link 1.1 | 2004年 | 引入Medium和Full配置模式 | 680MB/s | 广泛应用于各类系统 |
| Camera Link 1.2 | 2007年 | 支持PoCL(通过数据线供电) | 680MB/s | 持续广泛应用 |
| Camera Link 2.0 | 2012年 | 带宽提升至6.8GB/s | 6.8GB/s | 用于高端小众领域 |
| Camera Link HS | 2020年 | 兼容旧设备,速率大幅提升 | 10GB/s以上 | 新兴发展方向 |
8.3 Camera Link HS:迈向未来的高速接口
Camera Link High Speed(HS)作为新一代标准,旨在满足更高带宽和更远距离的应用需求,具备以下关键特性:
| 特性 | Camera Link 1.1 | Camera Link HS | 提升幅度 |
|---|---|---|---|
| 单通道速率 | 85MHz(170Mbps) | 500MHz(1Gbps) | 约6倍 |
| 最大带宽 | 680MB/s | 10GB/s+ | 超过15倍 |
| 编码方式 | 原始数据直接传输 | 采用64B/66B编码 | 传输效率显著提高 |
| 电缆介质 | 仅限铜缆双绞线 | 支持铜缆与光纤可选 | 扩展传输距离 |
| 向后兼容性 | — | 提供兼容模式 | 支持平滑过渡升级 |
8.2 PoCL技术:供电方式的革新
Power over Camera Link(PoCL)是一项重要技术创新,允许通过同一根数据线同时传输图像信号和电力,简化布线结构,降低系统复杂度。
PoCL工作原理:
传统:数据线 + 电源线(4根)
PoCL:数据线承载电源 + 数据(复用)

技术优势:
1. 减少电缆数量:从2根减为1根
2. 简化连接:一个连接器完成所有连接
3. 提高可靠性:减少故障点
4. 支持功率:最高13W,满足大多数相机

实现方式:
电源叠加:在LVDS差分信号上叠加DC电源
          ┌── 2.5V DC偏置
          │
TX+ ──────┼────→ 数据+电源
          │
TX- ──────┼────→ 数据+电源
          │
          └── 2.5V DC偏置
8.4 市场前景分析
随着新接口技术的涌现,Camera Link的市场定位也在持续演变。尽管面临竞争,其在高速、高精度及高可靠性应用场景中仍保持不可替代的地位。特别是Camera Link HS的发布,使其能够在高端工业视觉领域继续引领发展。
结语:历久弥新的工业通信标准
历经二十多年的发展,Camera Link见证了工业视觉技术从实验室研究走向大规模自动化生产的全过程。它的持久生命力不仅源于技术上的优势,更来自于对工业实际需求的深刻洞察和工程实现中的务实精神。
在追求极致性能的技术浪潮中,Camera Link始终坚守以下核心价值:
- 可靠性高于一切:为严苛工业环境而生,确保系统零容错运行
- 简单即美:精简协议层级,最大化有效数据吞吐能力
- 标准化驱动生态发展:开放规范促进产业链协同进步
- 持续演进能力:从1.0到HS版本,始终保持技术先进性
展望未来,即便新型接口层出不穷,Camera Link凭借其在高速、高精度、高可靠性方面的综合优势,依然将在高端应用中占据主导地位。尤其是Camera Link HS的推出,保障了该标准在未来十年内仍是工业视觉系统的首选方案之一。
对于工程师而言,学习Camera Link不仅是掌握一种物理接口,更是深入理解工业系统设计哲学的过程——即如何在性能、成本与稳定性之间找到最优平衡点。这种系统级的权衡智慧,正是Camera Link留给行业最宝贵的启示。

 京公网安备 11010802022788号






